Boston Dynamics оснастила людиноподібного робота Atlas колесами
10 ноября 2026
Boston Dynamics оригінально вирішила питання максимального підвищення навантаження на всі електроприводи гуманоїдного робота Atlas — вона замінила обидві ступні на його ногах на колеса. Якщо ви коли-небудь вперше ставали на роликові ковзани, то зрозумієте, в яку історію він потрапив.
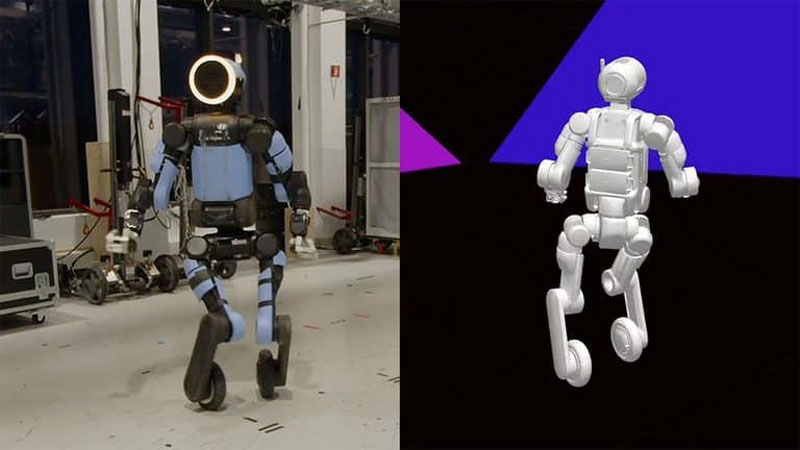
Джерело зображення: Boston Dynamics
Повністю електричний гуманоїдний робот Atlas був представлений 17 квітня 2024 року. До цього версія робота працювала на гідравліці. Гідравліка — це потужність, але для масового застосування не підходить. Замінивши всі приводи в «Атласі» на електричні, компанія відкрила нову главу в житті роботів. Але як найкраще випробувати всі приводи в комплексі і одночасно з максимальним навантаженням? Вихід був знайдений у заміні ступень колесами з підключенням до них штатних двигунів у голеностопах через спеціальний адаптер.
Компанія підкреслює, що не має наміру представляти колісну версію робота — це чисто дослідницька платформа для перевірки того, наскільки ефективно навчена система управління всім тілом робота взаємодіє з реальними електроприводами при роботі на межі їх характеристик. Йдеться не лише про двигуни в голеностопах, але й про всі рухомі вузли машини.
У програмній моделі робота кожне колесо було представлене як голеностопний суглоб з необмеженим обертанням. Для адаптації системи управління з підкріпленням знадобилося змінити структуру винагород при навчанні, діапазон керуючих команд і алгоритм підтримання положення тіла. В результаті робот навчився самостійно використовувати колеса для руху, поворотів і бокових переміщень.
Навчання проводилося у фізичному симуляторі MuJoCo з подальшим перенесенням керуючої моделі на реальний апарат. Інженери співвідносили параметри низькорівневого управління, проводили випробування приводів і коригували їх математичну модель у симуляції відповідно до того, як поводилося реальне обладнання.
При цьому деякі рухи формувалися на основі бібліотеки записів захоплення людських рухів (Motion Capture). Наприклад, при бокових рухах з стрибком система навчилася використовувати колеса замість характерного для людини ковзання ступень. Подібним чином робот здійснив стрибок з розворотом на 360 градусів: він виконав його, відстежуючи траєкторію, записану в процесі аналогічного руху людини. За словами розробників, робот повторив цей трюк з першої спроби.
Повторимо: головна задача експерименту полягала в тривалій роботі електроприводів з високим крутним моментом і швидкістю обертання при повному навантаженні масою робота. Кожне розгортання, поворот і гальмування змушували двигуни працювати у всіх можливих комбінаціях крутного моменту і швидкості, що дозволяло досліджувати їх поведінку, в тому числі в найбільш інтенсивних режимах.
Отримані під час випробувань результати вже використовуються для вдосконалення стандартної версії робота з ногами. Зокрема, наступний проект команди присвячений підвищенню стійкості системи управління роботом до відмов окремих приводів і його здатності компенсувати такі несправності за допомогою навчання з підкріпленням.
Хочеш дізнатися більше — читай відгуки
← Вернуться на предыдущую страницу
Читайте также:
У Москві повернули обмеження на продаж бензину 10 ноября 2026
Наразі на заправках Роснефти в російській столиці відпускають не більше 50 літрів палива на автомобіль.
ГУР розповіло, як РФ розбудовує пропагандистську мережу в Африці 10 ноября 2026
Під виглядом культурної співпраці Росія поширює в Африці антизахідну й антиукраїнську пропаганду.
Apple почала продавати додаткові запити до ШІ за $50 тим, кому підписки Creator Studio недостатньо 10 ноября 2026
Apple почала продавати додаткові запити до ШІ за $50 — тим, кому підписки Creator Studio недостатньо.

 5.0

