Boston Dynamics покращила спритність рук гуманоїдних роботів Atlas, надавши їм нові чотирипалі кисті
2 октября 2026
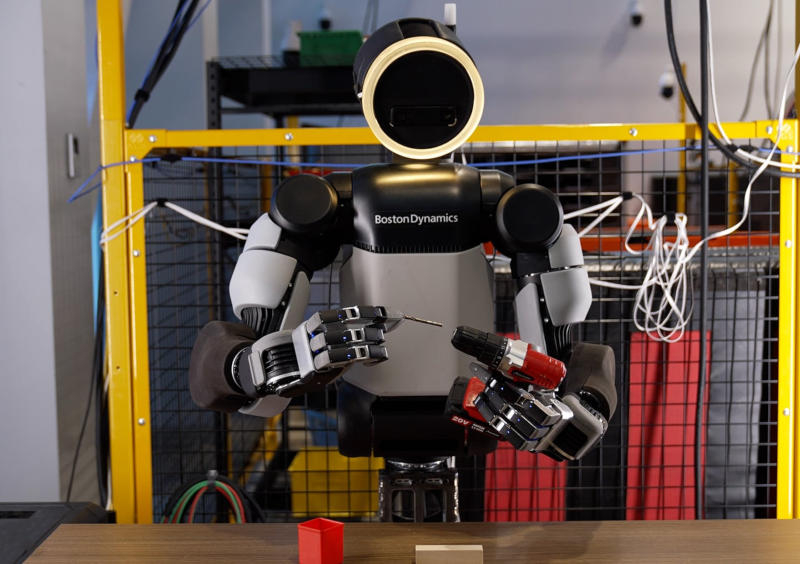
Компанія Boston Dynamics розповіла про нову конструкцію кистей рук, яку отримав humanoid-робот Atlas. Чотирипала кисть залишилася досить сильною і отримала можливість ефективно маніпулювати об'єктами, як це робить людина — за її рухами роботів і навчають.
Джерело зображень: bostondynamics.com
На практиці проектування кисті руки для робота вимагає збалансувати вимоги щодо спритності, сили, надійності, ціни, ремонтопридатності та чутливості — при тому, що ці якості можуть суперечити одна одній. На практиці вона повинна бути достатньо сильною і міцною, щоб витримувати реальні умови експлуатації в промисловості та логістиці; у достатній мірі бути схожою на людську функціонально; працювати з моделюванням і симуляціями під час навчання; а також бути придатною для масового виробництва і недорогого ремонту.
Враховуючи представлені вимоги, інженери Boston Dynamics розробили для humanoid-робота Atlas нову кисть руки з 13 ступенями свободи. Кисті рук попереднього покоління у Atlas з 7 ступенями свободи були оптимізовані для захоплення найрізноманітніших предметів; нові дозволяють повноцінно ними маніпулювати. Кисть стала чотирипалою, зберігши протиставлений великий палець. Приводи в пальцях повністю герметичні — кабелі через суглоби не проходять.
Важливо було зберегти належні габарити, оскільки Atlas повинен працювати з предметами і перебувати в просторах, призначених для людей — нові кисті рук для роботів співрозмірні з людськими; при цьому вони зберегли можливість утримувати і переносити об'єкти масою до 45 кг. Важлива і пропріоцепція — внутрішній зворотний зв'язок, який допомагає роботу завжди знати, яке положення прийняла його рука; на додаток до неї кисть оснащена мережею тактильних сенсорів тиску, які покривають пальці і долоню, дозволяючи фіксувати найлегші контакти.
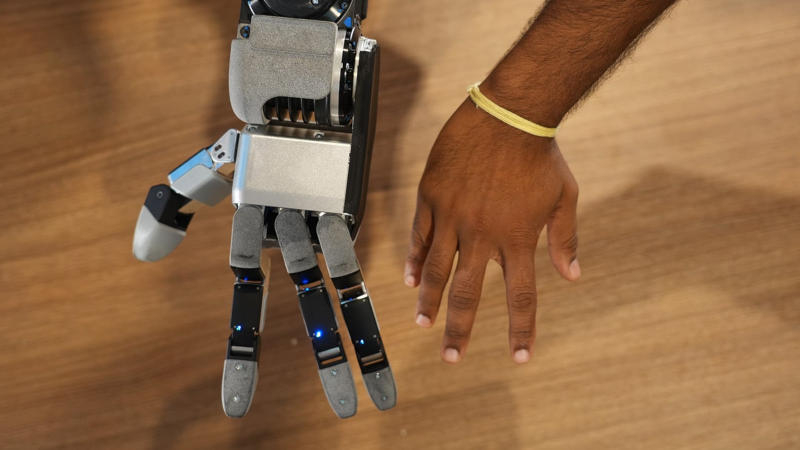
Інженери Boston Dynamics вибрали чотирипалу конструкцію роботизованої кисті, встановивши, що мізинець не дасть їй функціональних переваг — вони навіть провели експеримент, на день скріпивши скотчем свої безіменні пальці з мізинцями. Навіть при цій конструкції кисть виробляє точний захват «щіпкою» — великим і будь-яким іншим пальцем, захват трьома розташованими в ряд пальцями, а також управляється з інструментами: дрелями, шуруповертами, шліфувальними машинами та іншим обладнанням.
Робот навчається рухам за зразком людини: той може надіти рукавичку, виконати дію, і система її повторить. Але цього недостатньо, оскільки робота кисті — це не просто послідовність рухів пальцями; машина повинна контролювати поточне положення в реальному часі і обробляти тактильний зворотний зв'язок. Тому оптимальним варіантом вважається механізм навчання з підкріпленням у симуляції з подальшим перенесенням моделі на реального робота. Інженери вже отримали перші успішні результати при перенесенні навичок із симуляції в реальний світ, і цей напрямок буде розвиватися далі.
Кисть руки повинна бути спритною не для того, щоб робот красиво копіював рух людини, а щоб він продовжував ефективно працювати в середовищі, до якої не був підготовлений. Спритність потрібна при роботі з інструментами, гнучкими кабелями і при маніпуляціях з предметами в тарі. Створити ж універсальну руку не вдасться, визнають у Boston Dynamics, — у різних сценаріях виявляються затребуваними різні взаємовиключні властивості.
Хочеш дізнатися більше — читай відгуки
← Вернуться на предыдущую страницу
Читайте также:
Голлі Беррі звинуватили у фізичному насильстві над 12-річним сином 2 октября 2026
Голлі Беррі звинуватили у фізичному насильстві над 12-річним сином
Акторка Тільда Свінтон напише книжку про особисті спогади, пов’язані з речами 2 октября 2026
Тільда Свінтон напише книжку про особисті спогади, пов’язані з речами
У Європі домовляються спільно протистояти тиску США щодо дизельного палива 2 октября 2026
Франція, Німеччина, Велика Британія, Італія, Ірландія та Європейська комісія розробила спільну стратегію у протистоянні вимогам Трампа щодо вивільнення дизельного палива. Переговори з ширшим колом країн відбудуться у п'ятницю.

 0.4


 5.0
