Вчені перетворили тремтячий у руці смартфон на камеру, здатну заглянути за кут
22 мая 2026
Дослідники з Масачусетського технологічного інституту (MIT) продемонстрували, що звичайний споживчий LiDAR — рівня смартфона або недорогого датчика для комп'ютерного зору — можна перетворити на примітивну камеру, яка буквально дозволить заглянути за кут. Ефект базується на тремтінні рук і відсутності стабілізації камери — чим сильніше тремтіння, тим точніше прихована від очей картинка.
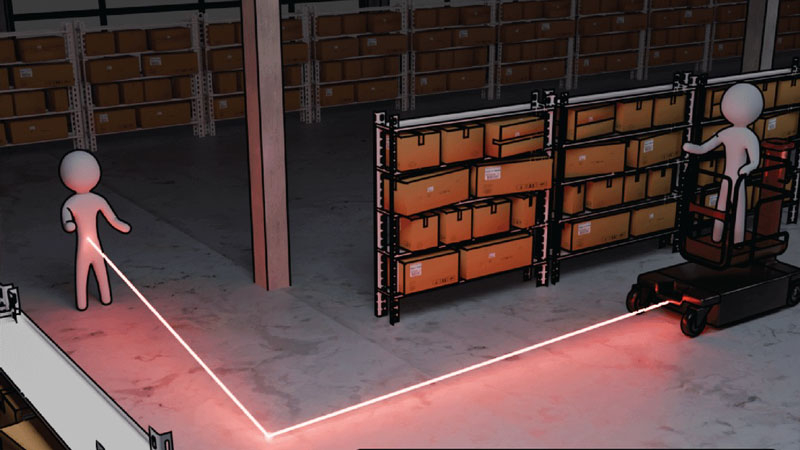
Джерело зображень: MIT
Візуалізація об'єктів поза прямою видимістю — важливе завдання для машинного зору. Поки що це в основному лабораторні експерименти, оскільки подібні рішення спираються на потужні лазери та надточну калібровку з надчутливими датчиками. Вчені з MIT запропонували інший підхід — вони використали слабкий, шумний, але масовий ToF-LiDAR і компенсували його недоліки алгоритмами багатокадрової обробки, які природним чином виникають, коли камера тремтить у руках і позбавлена стабілізації зображення.
Базовий принцип роботи «камери за кутом» ґрунтується на реєстрації вторинних відображень променя від невидимого об'єкта. Для цього не обов'язково безпосередньо світити на прихований об'єкт. Світло на нього і від нього може відбиватися від навколишніх стін і інших об'єктів і таким же чином повертатися до камери. Нововведенням стала реєстрація безлічі кадрів зі слабким переотраженим сигналом, які робляться під час нестабілізованої зйомки. Це той випадок, коли чим гірше, тим краще. Потім за серією кадрів відновлюється зображення прихованого об'єкта, для чого використовуються алгоритми прогнозування.
Таким чином, головна ідея дослідників з MIT — не боротися з рухом камери, а використовувати його як джерело додаткової просторової вибірки. Автори називають це MAS — «вибірка апертури, індукована рухом». За змістом це близько до синтетичної апертури: коли смартфон або датчик трохи зміщується, він отримує слабкі вимірювання з різних точок, а алгоритм об'єднує їх у більш інформативну картину. У моделі MAS форма прихованого об'єкта, його рух і положення камери зводяться до єдиної вимірювальної методики з подальшим моделюванням з використанням просторово-часового імпульсного відгуку сцени (STIR).
Під час демонстрації система виконувала три класи завдань: грубу 3D-реконструкцію прихованих об'єктів, відстеження одного або кількох об'єктів за межами прямої видимості та локалізацію камери з використанням прихованих об'єктів як орієнтирів. У всіх випадках система працювала з непоганим результатом, який можна розвивати.
Якщо вчені зможуть створити практичне рішення, це значно розширить можливості смартфонів, окулярів доповненої реальності, машинного зору роботів і дронів. Але технологія поки не дає «чіткої картинки за кутом»: роздільна здатність низька, сцени повинні бути відносно простими, відбивні властивості матеріалів сильно впливають на результат, а обчислювальна частина залишається складною. Проте, працювати є над чим, і це головне.
Хочеш дізнатися більше — читай відгуки
← Вернуться на предыдущую страницу
Читайте также:
"Нічого не маю проти Зеленського": Ле Пен готова приїхати в Україну 17 октября 2026
Кандидатка в президенти Франції готова приїхати в Україну для дискусії з президентом Володимиром Зеленським.
Найбільші алкогольні мережі Росії вперше почали закривати магазини 17 октября 2026
Алкоголь у РФ дорожчає через підвищення акцизів і мінімальних роздрібних цін, а покупці скорочують витрати. На цьому тлі клькість магазинів великих алкогольних мереж почала зменшуватися.
ЄС не послаблюватиме підтримку України - Кошта 17 октября 2026
Європейський Союз не збирається припиняти підтримку України та закликає посилити тиск на Росію. Про це заявив Антоніу Кошта перед засіданням Європейської ради, де лідери обговорюватимуть подальшу допомогу Києву.

 5.0
 0.2
