Японці створили анатомічно точну копію робопса з м'язами і без шкіри
1 января 2026
Усі провідні розробники чотириногих роботів для приведення в дію кінцівок робопсів зробили ставку на електродвигуни і досягли успіхів у рухливості та маневреності таких платформ. Тим часом справжня анатомія людей і тварин мільйони років адаптувалася для руху на інших принципах, і у роботів є чому в неї повчитися. М'язова система гнучкіша і більш універсальна, що також може допомогти в розвитку роботизованих систем.
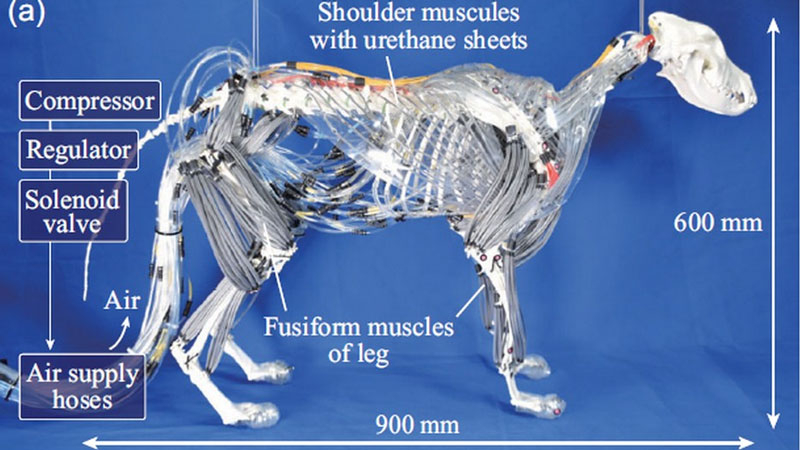
Джерело зображення: Advanced Robotics Research 2025
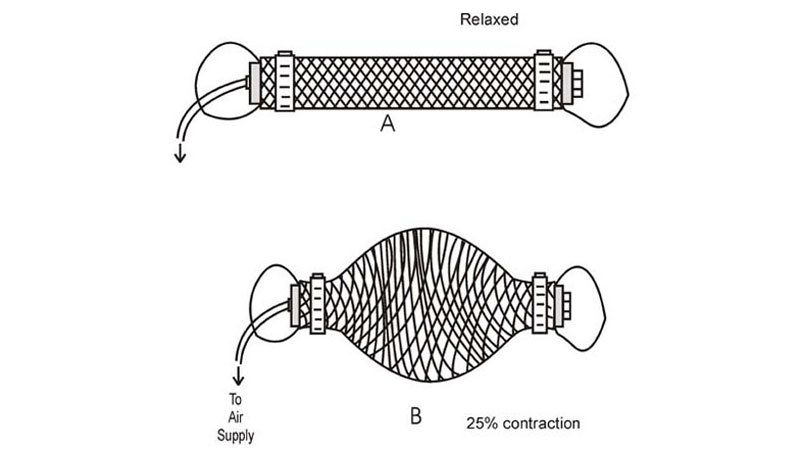
Цікаве рішення для імітації м'язів більше 70 років тому придумав Джозеф Маккібен (Joseph McKibben). Його розробка була створена для ортопедії і добре лягла на завдання робототехніки. Актуатори або пневматичні приводи Маккібена представляють собою еластичні трубки в жорсткій обплетці, яка не дає їм багато свободи, але зате імітує скорочення м'язів при закачуванні в трубки повітря або рідин. Японські інженери скористалися цим і максимально точно відтворили анатомію кінцівок собаки, щоб забезпечити роботу пересування.
Особливу увагу розробники приділили відтворенню будови плечового поясу: як і у справжньої собаки, кінцівки в цьому роботові з'єднані з тулубом виключно м'язами, без суглобів. З боку це виглядає жахливо — ніби з справжньої тварини живцем здерли шкіру, але прототип вже продемонстрував стійке рух по прямій.
У конструкції японського прототипу використано 48 пневматичних штучних м'язів: по 15 на кожну передню кінцівку і по 9 — на задні. Оскільки передні лапи кріпилися до тулуба тільки за рахунок м'язів, це збільшило рухливість і довжину кроку. Однак відсутність пасивних стабілізуючих структур, таких як суглобові мішки і зв'язки, не дозволяє роботові самостійно утримувати вагу свого тіла. Тому на випробуваннях він пересувався, спираючись на допоміжну візок, хоча послідовність активації м'язів і характер рухів були досить близькі до природних.
Плани подальшої роботи включають створення суглобних елементів і м'яких тканин, що дозволить роботові відмовитися від візка і повноцінно рухатися. Також інженери мають намір оптимізувати пневмосистему для прискорення реакції м'язів і підвищення швидкості ходьби. Подібні м'язово-скелетні роботи важливі не тільки для робототехніки, але й для біомедичних досліджень: вони можуть допомогти в вивченні рухових можливостей тварин і при створенні «природних» протезів.
Додамо, не так давно польський стартап Clone Robotics показав анатомічно точно відтвореного людино подібного робота. Він виглядає не менш жахливо, ніж японський робо-пес. Але може бути, це справжнє майбутнє робототехніки?
Хочеш дізнатися більше — читай відгуки
← Вернуться на предыдущую страницу
Читайте также:
"Ми більше не можемо": Ле Пен про допомогу Україні 18 сентября 2026
Марін Ле Пен заявила, що через складне фінансове становище Франція більше не здатна підтримувати Україну на нинішньому рівні. Водночас вона не виключає військової допомоги.
США погасили частину боргу перед ООН на тлі загрози санкцій 18 сентября 2026
США перерахували ООН $725 млн до регулярного бюджету та ще $102 млн на миротворчі операції. Це дозволило Вашингтону уникнути втрати права голосу в Генасамблеї.
Росія навмисно запускає дрони до країн Балтії - Науседа 18 сентября 2026
Президент Литви Гітанас Науседа припустив, що Росія може навмисно дозволяти безпілотникам відхилятися від маршруту, щоб вони опинялися на території країн Балтії чи Польщі.

 4.7

 0.4

