Роботи навчилися копіювати людські навички, просто спостерігаючи за людьми
20 мая 2026
Людина може навчатися певним діям як у інших людей, так і, в окремих випадках, у тварин. Роботів можна програмувати на певні послідовності дій, а повторення навичок людини та інших машин — задача більш складна, оскільки роботи можуть відрізнятися за будовою. Рішення цієї задачі запропонували інженери Федеральної політехнічної школи Лозанни (EPFL, Швейцарія).
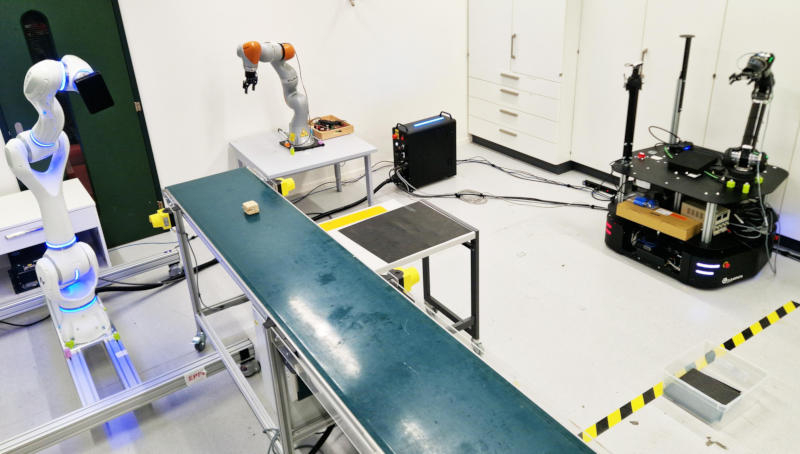
Джерело зображень: actu.epfl.ch
Вчені Лабораторії алгоритмів і систем навчання (LASA) при EPFL розробили нову технологію, яка дозволяє роботам імітувати людську діяльність, що звільняє операторів від необхідності налаштовувати код під робота кожного типу. У сфері досліджень і в промисловості така система забезпечить значну економію коштів і часу. Кінематичний інтелект — новий підхід до навчання на основі демонстрації (Learning-from-Demonstration, LfD) — дозволяє роботам, що мають різну будову, здобувати нові навички, спостерігаючи за однією й тією ж демонстрацією, яку проводить виступаючий в ролі вчителя людина.
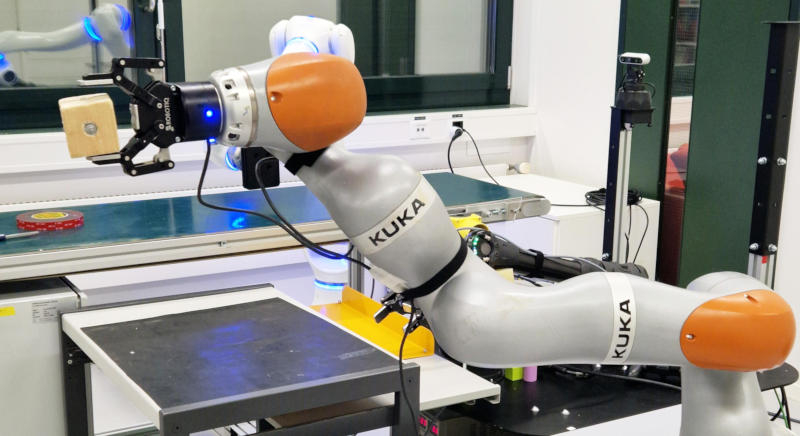
Від існуючих рішень кінематичний інтелект відрізняється тим, що спостережувані дії перетворюються в стратегію, що адаптується до індивідуальних обмежень суглобів і рухів кожного робота, а також до інших його фізичних обмежень і переваг. Після навчання на кількох демонстраціях або навіть на одній, виступаючі в ролі учнів роботи за допомогою «глобально стабільної динамічної системи» успішно виконали нові завдання. «Кожен робот оволодів різними етапами завдання, і система успішно працювала навіть при зміні розподілу кроків. Кожен робот інтерпретує один і той же навик по-своєму, але завжди в безпечних і виконуваних межах», — прокоментував проект один з його авторів Ститхпрагья Гупта (Sthithpragya Gupta).
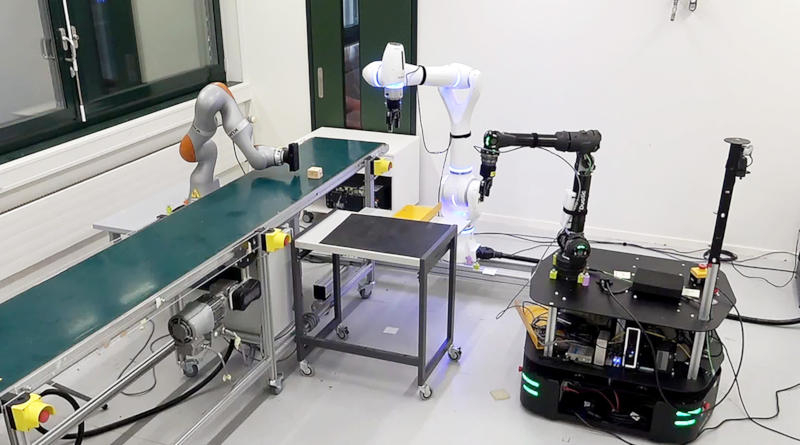
Робота над проектом почалася з того, що дослідники EPFL здійснили захоплення рухів людей, які встановлювали, штовхали, кидали предмети або виконували з ними інші дії. Далі вони побудували систему класифікації фізичних обмежень роботів, зафіксувавши межі рівноваги та діапазон рухів суглобів, і об'єднали цю систему з даними захоплення рухів у процесі розробки власної системи спостереження та адаптаційного навчання роботів. У ході експериментів після спостереження за людьми три різних комерційних роботи навчилися переміщати дерев'яні блоки з конвеєрної стрічки на робочу платформу, ставити їх на столи та кидати в контейнери.
На наступному етапі дослідники хочуть навчити роботів виконувати завдання не за заданим людиною зразком, а за словесними описами: «користувач пропонує ідею та бажану поведінку, а робот має подбати про все інше».
Хочеш дізнатися більше — читай відгуки
← Вернуться на предыдущую страницу
Читайте также:
У Пітері після атаки ефектні пожежі 19 октября 2026
Масштабна пожежа сталася у нафтоналивному порті, де зберігаються та відвантажуються на експорт нафтопродукти. Окрім того, повідомляється пр прильоти по дата-центру і підстанції.
Іран заявив про підрив супертанкера в Ормузі 18 октября 2026
Танкер з вантажем понад 2 млн барелів нафти йшов неузгодженим маршрутом, стверджують в Тегерані.
Чим корисна морква для очей і до чого тут полімери, які розкладаються 18 октября 2026
Морква завдяки сполукам, які називають каротиноїдами, допомагає підтримувати здоров’я очей. Вони вступають у реакцію із…

 5.0

